Timing Performance and Spatial Localization of an Embedded Stereo-Vision System: An Assessment of OAK-D with MobileNet-SSD and Tiny-YOLO
Palabras clave:
visión embebida, profundidad estereoscópica, OAK-D, detección espacial de objetos, tiempo de cicloResumen
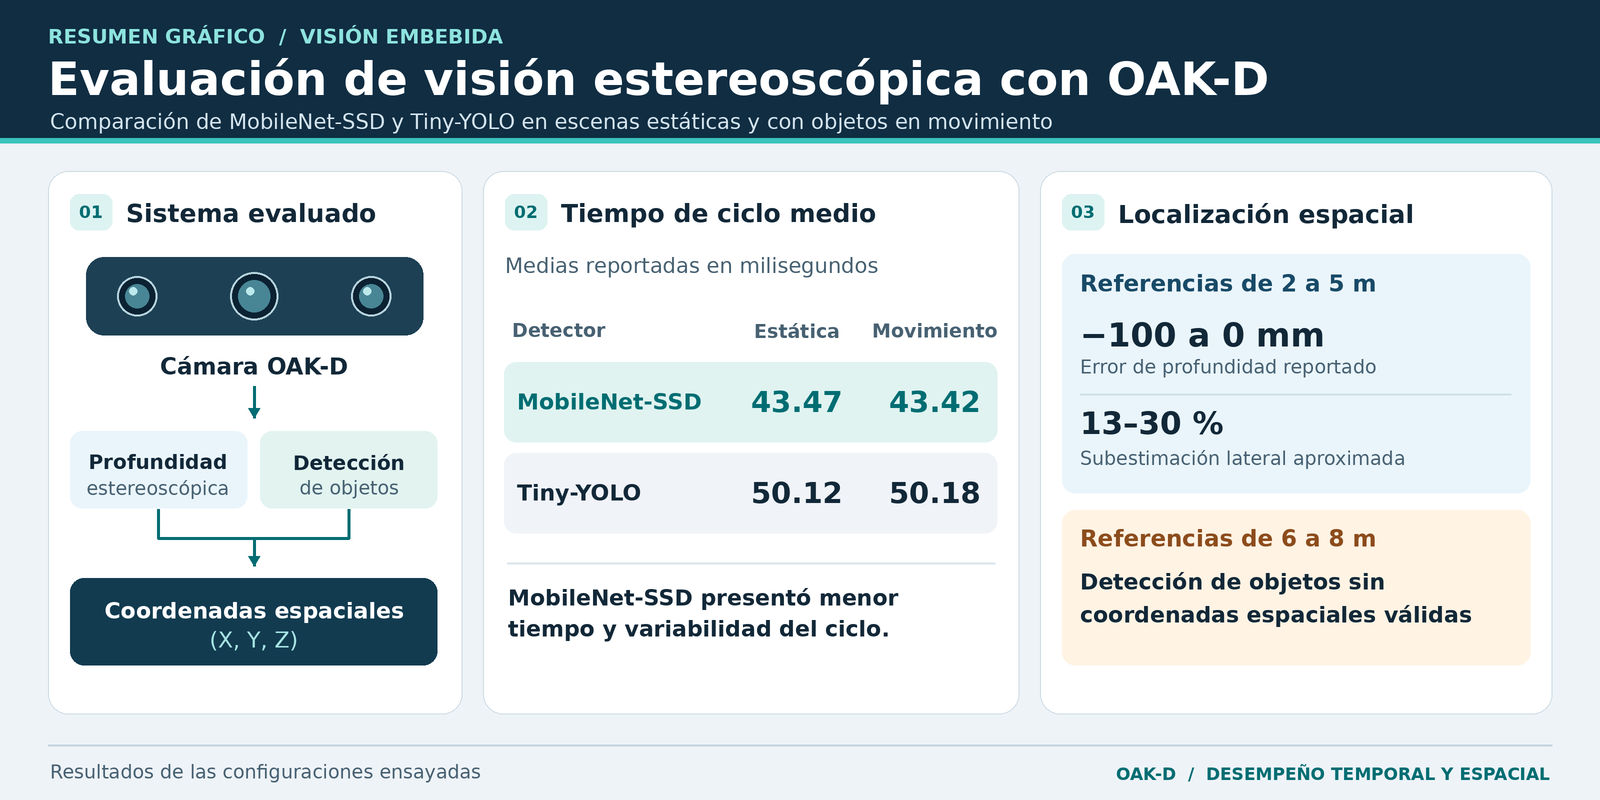
Las plataformas de visión estereoscópica embebida integran detección de objetos y estimación de profundidad, pero su utilidad móvil depende de la variabilidad temporal, el error espacial y la configuración. Este trabajo examina un sistema OAK-D con detectores preentrenados MobileNet-SSD y Tiny-YOLO a partir de resultados experimentales documentados en una tesis de maestría. Se comparan tiempos de ciclo en escenas estáticas y con objetos en movimiento, y se revisan estimaciones espaciales frente a referencias medidas con cinta. MobileNet-SSD presentó medias de 43.47 y 43.42 ms, frente a 50.12 y 50.18 ms de Tiny-YOLO. Las desviaciones estándar reportadas fueron 5.08–5.24 y 12.24–12.80 ms, respectivamente. Entre 2 y 5 m, las discrepancias de profundidad reportadas abarcaron de -100 a 0 mm; la magnitud del desplazamiento lateral se subestimó aproximadamente entre 13 y 30%. A 6–8 m se comunicaron coordenadas nulas pese a continuar la detección. Ese corte requiere distinguir umbrales de software, profundidad inválida y efectos de la región de interés de un límite intrínseco del sensor. Los resultados respaldan menor tiempo y variabilidad observados para la configuración MobileNet-SSD ensayada, pero no establecen latencia total, exactitud de detección ni velocidad segura de navegación. Se identifican requisitos de reproducibilidad y un protocolo de validación para futuras aplicaciones móviles y agrícolas.
Referencias
M. F. Kragh et al., “FieldSAFE: Dataset for obstacle detection in agriculture,” Sensors, vol. 17, no. 11, art. 2579, 2017. https://doi.org/10.3390/s17112579
I. C. F. S. Condotta, T. M. Brown-Brandl, S. K. Pitla, J. P. Stinn, and K. O. Silva-Miranda, “Evaluation of low-cost depth cameras for agricultural applications,” Computers and Electronics in Agriculture, vol. 173, art. 105394, 2020. https://doi.org/10.1016/j.compag.2020.105394
C. Neupane, A. Koirala, Z. Wang, and K. B. Walsh, “Evaluation of depth cameras for use in fruit localization and sizing: Finding a successor to Kinect v2,” Agronomy, vol. 11, no. 9, art. 1780, 2021. https://doi.org/10.3390/agronomy11091780
L. Rustler, V. Volprecht, and M. Hoffmann, “Empirical comparison of four stereoscopic depth sensing cameras for robotics applications,” IEEE Access, vol. 13, pp. 67564–67577, 2025. https://doi.org/10.1109/ACCESS.2025.3560810
P. Rossi, E. Cioccolo, M. Cutini, D. Monarca, D. Puri, D. Gattamelata, and L. Vita, “Outdoor characterization and geometry-aware error modelling of an RGB-D stereo camera for safety-related obstacle detection,” Sensors, vol. 25, no. 24, art. 7495, 2025. https://doi.org/10.3390/s25247495
Z. Fan, N. Sun, S. F. M. Assal, Q. Hu, and T. Li, “Performance evaluation and improvement for RGB-D cameras on high-throughput phenotyping robots,” Journal of Field Robotics, vol. 43, no. 3, pp. 1549–1567, 2026. Publicado inicialmente en línea el 3 de noviembre de 2025. https://doi.org/10.1002/rob.70096
J. R. Delgado Durán, “Sistema de detección de objetos basado en visión estereoscópica con procesamiento de redes neuronales,” tesis de maestría, Facultad de Ingeniería, Arquitectura y Diseño, Universidad Autónoma de Baja California, Ensenada, México, diciembre de 2024.
Luxonis, “SpatialDetectionNetwork,” DepthAI documentation. Consultado el 29 de octubre de 2026. https://docs.luxonis.com/software-v3/depthai/depthai-components/nodes/spatial_detection_network/
A. G. Howard et al., “MobileNets: Efficient convolutional neural networks for mobile vision applications,” arXiv:1704.04861, 2017. https://doi.org/10.48550/arXiv.1704.04861
W. Liu et al., “SSD: Single shot MultiBox detector,” in Computer Vision – ECCV 2016, pp. 21–37, 2016. https://doi.org/10.1007/978-3-319-46448-0_2
J. Redmon and A. Farhadi, “YOLOv3: An incremental improvement,” arXiv:1804.02767, 2018. https://doi.org/10.48550/arXiv.1804.02767
Luxonis, “Spatial detection network,” DepthAI v3 examples. Consultado el 29 de octubre de 2026. https://docs.luxonis.com/software-v3/depthai/examples/spatial_detection_network/spatial_detection/