Diseño y evaluación funcional preliminar de una plataforma robótica cartesiana para adquisición RGB/NoIR en invernadero
Palabras clave:
agricultura, fenotipificación vegetal, robot cartesiano, Sistemas embebidos, imagen RGB/NoIRResumen
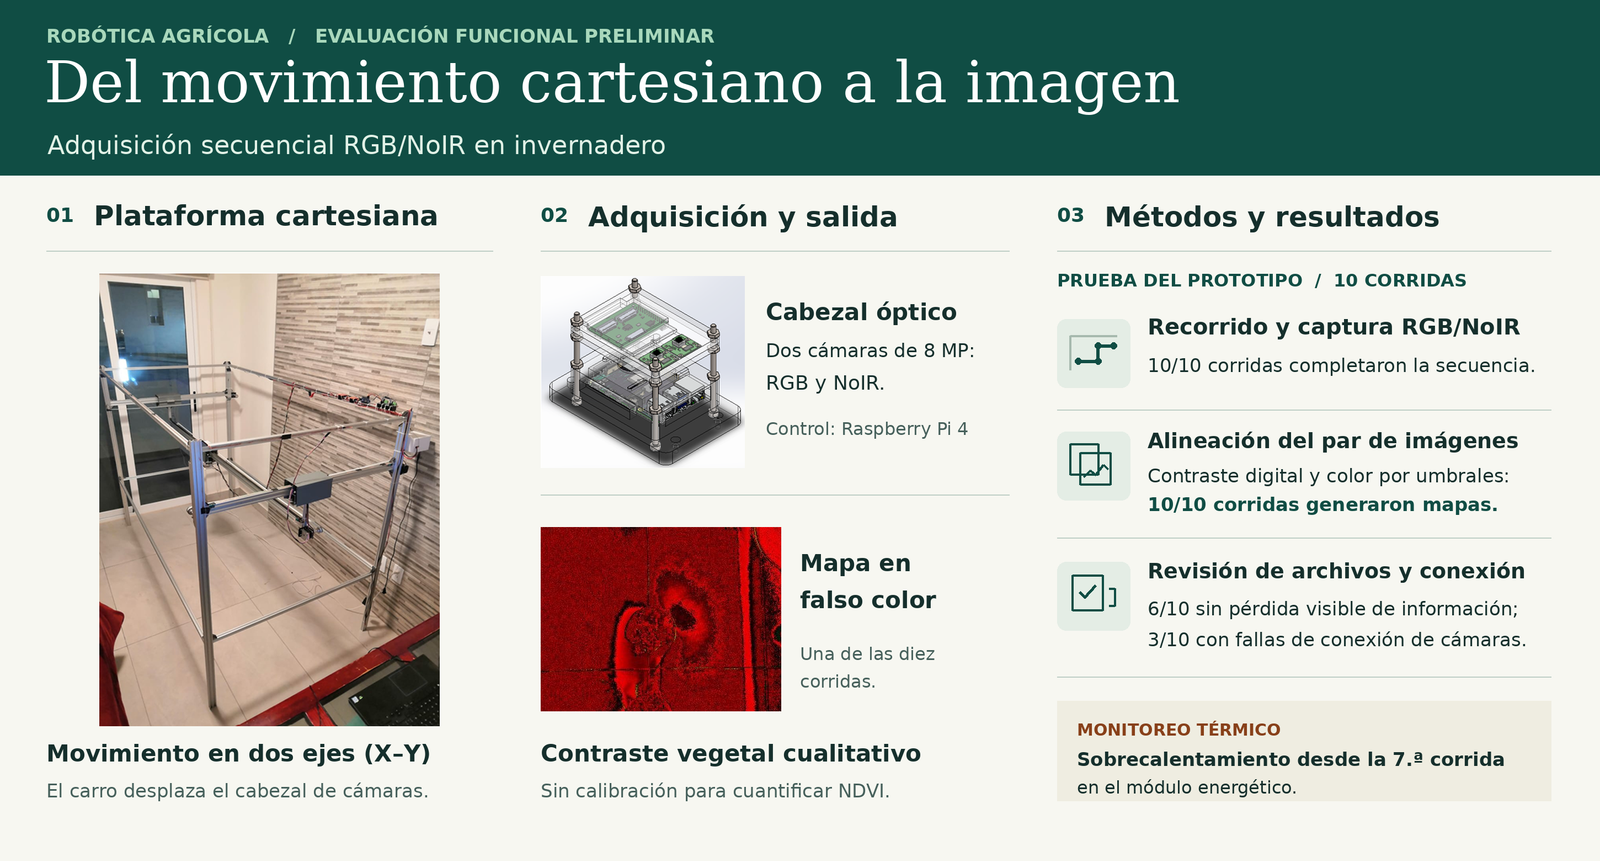
Las plataformas robóticas pueden mejorar la repetibilidad del monitoreo vegetal, pero su costo y la integración de movimiento, sensado y procesamiento limitan su adopción. Se diseñó, integró y evaluó funcionalmente un prototipo cartesiano de bajo costo para adquisición secuencial RGB/NoIR en invernadero, siguiendo el modelo mecatrónico VDI 2206. Se integraron perfiles de aluminio, dos ejes traslacionales, ajuste de orientación, una Raspberry Pi 4, dos cámaras de 8 MP, sensores térmicos y de iluminación, finales de carrera, acondicionamiento de potencia e interfaz gráfica. Se realizaron diez corridas con plantas distintas de las especies objetivo y se registraron descriptivamente incidencias de adquisición, comunicación y temperatura. El prototipo ejecutó el desplazamiento cartesiano y la adquisición secuencial durante las diez corridas; los finales de carrera y sensores térmicos generaron alertas. Hubo pérdidas de información en imágenes en 4 de 10 corridas (40%); 6 de 10 (60%) no presentaron esta incidencia. Se registraron problemas de conexión con cámaras en 3 de 10 corridas (30%) y sobrecalentamiento del módulo energético desde la séptima corrida. El procesamiento generó mapas de falso color y contraste entre regiones vegetales, sin separación espectral ni calibración de reflectancia suficientes para estimar NDVI cuantitativo validado. La integración demostró viabilidad funcional preliminar como plataforma experimental de adquisición automatizada RGB/NoIR. Las incidencias de adquisición y comunicación y el comportamiento térmico deben corregirse antes de ampliar la validación experimental.
Referencias
[1] Atefi A, Ge Y, Pitla S, Schnable J. Robotic technologies for high-throughput plant phenotyping: contemporary reviews and future perspectives. Frontiers in Plant Science. 2021;12:611940. https://doi.org/10.3389/fpls.2021.611940
[2] Tovar JC, Hoyer JS, Lin A, Tielking A, Callen ST, Castillo SE, Miller M, et al. Raspberry Pi–powered imaging for plant phenotyping. Applications in Plant Sciences. 2018;6(3):e1031. https://doi.org/10.1002/aps3.1031
[3] Stamford JD, Vialet-Chabrand S, Cameron I, Lawson T. Development of an accurate low cost NDVI imaging system for assessing plant health. Plant Methods. 2023;19:9. https://doi.org/10.1186/s13007-023-00981-8
[4] Wacker K, Kim C, van Iersel MW, Sidore B, Pham T, Haidekker MA, Seymour L, Ferrarezi RS. Development of an automated low-cost multispectral imaging system to quantify canopy size and pigmentation. Sensors. 2024;24(17):5515. https://doi.org/10.3390/s24175515
[5] Subrata IDM, Melania J. Design of Cartesian type manipulator for automatically capturing plant images inside greenhouse. Jurnal Teknik Pertanian Lampung. 2023;12(3):545–558. https://doi.org/10.23960/jtep-l.v12i3.545-558
[6] Mach J, Krauz L, Páta P, Halecký M. Development of low-cost multifunctional robotic apparatus for high-throughput plant phenotyping. Smart Agricultural Technology. 2024;9:100654. https://doi.org/10.1016/j.atech.2024.100654
[7] VDI. VDI 2206:2004-06. Design methodology for mechatronic systems. Düsseldorf: Verein Deutscher Ingenieure; 2004.
[8] Holman FH, Riche AB, Castle M, Wooster MJ, Hawkesford MJ. Radiometric calibration of commercial off-the-shelf cameras for UAV-based high-resolution temporal crop phenotyping of reflectance and NDVI. Remote Sensing. 2019;11(14):1657. https://doi.org/10.3390/rs11141657
[9] Pagnutti MA, Ryan RE, Cazenavette GJ, Gold MJ, Harlan R, Leggett E, Pagnutti JF. Laying the foundation to use Raspberry Pi 3 V2 camera module imagery for scientific and engineering purposes. Journal of Electronic Imaging. 2017;26(1):013014. https://doi.org/10.1117/1.JEI.26.1.013014
[10] Cardim Ferreira Lima M, Krus A, Valero C, Barrientos A, del Cerro J, Roldán-Gómez JJ. Monitoring plant status and fertilization strategy through multispectral images. Sensors. 2020;20(2):435. https://doi.org/10.3390/s20020435